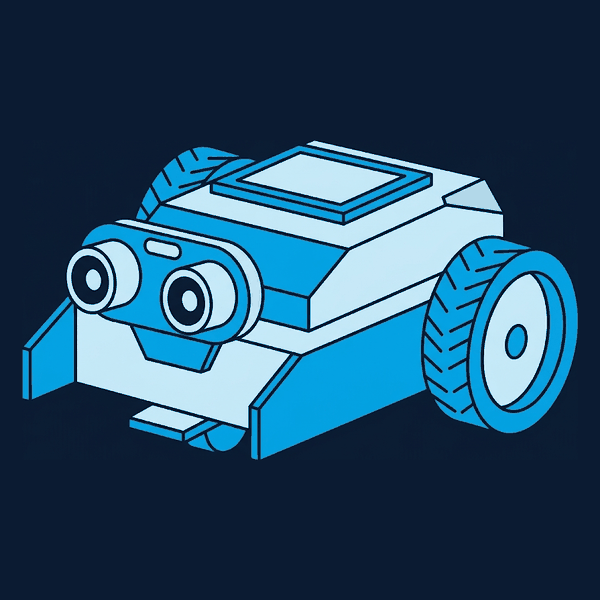
🤖 Robot mBot2
Comment faire surveiller un espace par un robot ?
🎯 Situation déclenchante
Message de l’équipe technique — Projet robot gardien
⚠️ Collision pendant la ronde
Le robot gardien fait sa ronde de nuit au CDI. Un chariot de livres a été oublié dans l’allée.
Il ne suit plus de ligne : il doit repérer seul ce qui se trouve devant lui.
Il ne suit plus de ligne : il doit repérer seul ce qui se trouve devant lui.
Chariot oublié
Capteur à ultrasons
Demi-tour
Sans capteur, le robot avance à l’aveugle et percute le chariot. Comment lui faire « voir » l’obstacle ?
AvancerMesurer la distanceDistance < 15 cm ?Demi-tour
Questions
Q1
Comment le robot peut-il « voir » le chariot sans le toucher ?
Q2
À quel moment doit-il décider de faire demi-tour ?
💡 Dans cette séance, tu vas découvrir le capteur à ultrasons, écrire l’algorithme d’évitement, le programmer, mesurer la portée du capteur, puis te demander si un robot gardien a le droit de filmer.
Ma progression
1
Le capteur
à ultrasons
à ultrasons
2
Algorithme
d’évitement
d’évitement
3
Programmer
et tester
et tester
4
Portée du
capteur
capteur
5
Droit de
filmer
filmer
6
Trace
écrite
écrite
✓
Quiz
validé
validé
La progression se met à jour automatiquement — les boutons verts des activités servent de secours
La suite de cette séance est réservée aux abonnés
Activités interactives, trace écrite sauvegardée, quiz corrigé et fiches professeur modifiables.
Pas encore sûr ? La séquence Internet et moi est ouverte en entier, avec ses documents professeur. Essayer gratuitement →
Compétences travaillées
- ►Proposer un protocole permettant de vérifier l’origine d’un dysfonctionnement
- ►Traduire un algorithme permettant de répondre à un besoin ou à un problème simple en un programme
- ►Choisir les appareils de mesure à utiliser pour mesurer une performance d’un OST à partir d’un protocole donné
- ►Identifier et appliquer les règles pour un usage raisonné des objets communicants et des environnements numériques (propriété intellectuelle, identité numérique, témoins de connexion, géolocalisation)
